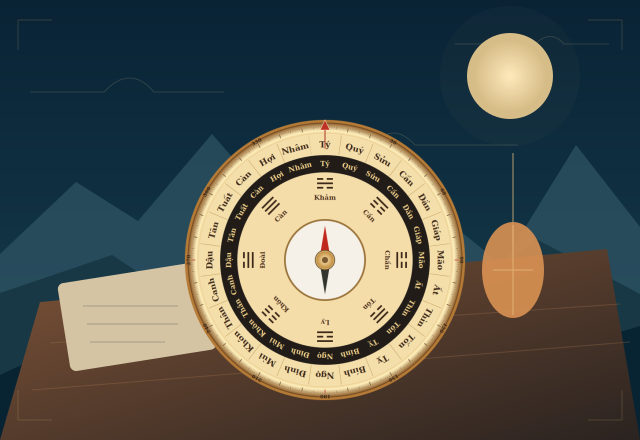
Độ số, mốc Bắc và tên vòng là ba thông tin cần đi cùng nhau. Các phép chia góc có thể kiểm tra bằng toán học; nhãn và cách luận trên la kinh thuộc quy ước truyền thống của từng hệ. Bài này giữ hai lớp riêng để người dùng không nhầm độ chi tiết của vòng với độ chính xác của dụng cụ.
Hiểu đúng vấn đề
Trong vòng 24 sơn chính châm, ranh nằm cách tâm sơn 7,5 độ. Sai số quanh ranh có thể làm nhãn đổi qua lại dù máy chỉ rung nhẹ. Cách xử lý là ghi vùng bất định và kiểm tra điều kiện đo, không ép ứng dụng giữ một nhãn đẹp.
Tình huống minh họa
Kết quả 172,4 rồi 172,8 độ nằm gần ranh Bính–Ngọ ở 172,5 độ. Hai lần hiển thị không chứng minh hai nhà khác sơn. Hãy ghi cả khoảng, vị trí đo và tư thế; nếu luận phụ thuộc ranh này, cần khảo sát bổ sung.
Cách kiểm tra và áp dụng
**Bước 1. Xác định ranh gần nhất.**
Đo ở điều kiện ổn định và lưu số gốc trước khi làm tròn hoặc đổi thành tên phương vị. Nếu các lần đo không lặp được, ghi khoảng dao động cùng điểm đứng. Không loại một phép đo chỉ vì kết quả khác điều mong muốn; hãy loại theo điều kiện nhiễu hoặc trục đo đã xác định.
**Bước 2. Ghi nhỏ nhất lớn nhất của các lần đo hợp lệ.**
Đo ở điều kiện ổn định và lưu số gốc trước khi làm tròn hoặc đổi thành tên phương vị. Nếu các lần đo không lặp được, ghi khoảng dao động cùng điểm đứng. Không loại một phép đo chỉ vì kết quả khác điều mong muốn; hãy loại theo điều kiện nhiễu hoặc trục đo đã xác định. Ở bước này, giữ riêng vị trí GPS, mốc Bắc và dữ liệu hướng cảm biến. Không dùng một lớp có dữ liệu để giả định lớp còn lại cũng đã hoạt động đúng.
**Bước 3. Chuyển kết luận sang trạng thái cần kiểm tra khi sát ranh.**
Đo ở điều kiện ổn định và lưu số gốc trước khi làm tròn hoặc đổi thành tên phương vị. Nếu các lần đo không lặp được, ghi khoảng dao động cùng điểm đứng. Không loại một phép đo chỉ vì kết quả khác điều mong muốn; hãy loại theo điều kiện nhiễu hoặc trục đo đã xác định.
Sai lầm cần tránh
Không làm tròn 172,4 thành 172 rồi khẳng định chắc chắn. Độ chính xác của nguồn đo quan trọng hơn cách làm tròn.
Chọn phương án phù hợp
Những phương pháp nhạy với ranh cần yêu cầu chất lượng đo cao hơn.
Ở bước này, giữ riêng vị trí GPS, mốc Bắc và dữ liệu hướng cảm biến. Không dùng một lớp có dữ liệu để giả định lớp còn lại cũng đã hoạt động đúng.
Kiểm tra lại trước khi chốt
Đối chiếu ba bước với tình huống đã nêu: xác định ranh gần nhất; ghi nhỏ nhất lớn nhất của các lần đo hợp lệ; chuyển kết luận sang trạng thái cần kiểm tra khi sát ranh. Nếu chưa có dữ liệu cho một bước, hãy ghi rõ phần chưa chắc thay vì kết luận tuyệt đối. Những ví dụ trong bài là tình huống minh họa do Đạo Quán xây dựng; cần điều chỉnh theo nhà và người sử dụng thực tế.